Welcome to my personal site

Mirco Colosi, Ph.D.

I am a Senior Vision & Perception Engineer

Scroll Down

About Me

Robotics & Computer Vision Engineer based in Zurich, Switzerland

A Bit About Me

I am a Senior Vision & Perception Engineer at NEURA Robotics in Zurich, Switzerland, with a Ph.D. in Computer Science & Robotics from Sapienza University of Rome (conducted in collaboration with Robert Bosch GmbH).

With extensive industry and research experience spanning SLAM, 3D Computer Vision, Perception, multi-sensor calibration, and navigation for autonomous systems.

Passionate about coding 💻 and AI 🧠.
Love to travel ✈️, DIY 🛠️, and videogames 🎮.
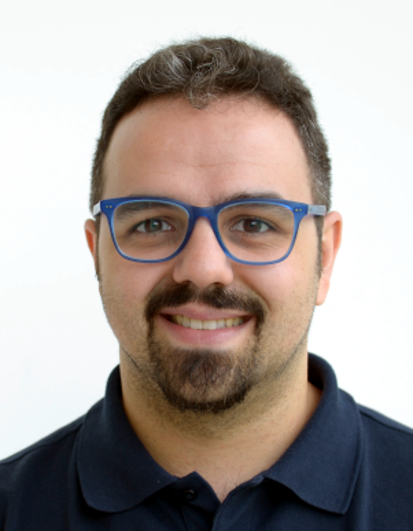
Mirco Colosi, Ph.D.

Mirco Colosi, Ph.D.

Robotics & Computer Vision Engineer

Personal Info

Role Senior Vision & Perception Engineer
Company NEURA Robotics
Location Zurich, Switzerland
Topics SLAM • Computer Vision • Perception • Caliration

My Resume

Professional Experience & Academic Background

Professional Experience

2026 – Present

Senior Vision & Perception Engineer

NEURA Robotics • Zurich, Switzerland

• Custom Middleware Support: Development of custom middleware functionalities for real-time robotic applications.
• Sensor Driver Integration: Integration of heterogeneous sensor drivers into custom middleware.
• Humanoid State Estimation: Implementation of InvEKF (Invariant Extended Kalman Filter) for accurate humanoid robot pose estimation.
• Navigation Stack for Humanoid Robot: Implementation of the navigation stack utilizing estimated robot states for environment navigation.

2021 – 2026

Research Scientist

Robert Bosch GmbH • Robert Bosch Campus, Renningen (Germany)

• Neural Simulation & Reconstruction: Implemented 3D Gaussian Splatting and Gaussian RayTracing algorithms for closed-loop simulations from real-world data.
• Visual SLAM: Implemented vSLAM frontend and integrated it into multi-sensor SLAM pipelines.
• Perception: Developed classical and AI-based Computer Vision algorithms for feature extraction and primitive detection from raw sensor streams.
• Cross-Sensor Calibration: Created rigorous calibration procedures for robots with heterogeneous sensor payloads.
• Navigation & Behavior: High-level mobile robot controllers in close-to-obstacle situations; 2D LiDAR processing; Behavior Trees planning.
• Mentoring & Management: Supervised Ph.D. candidates with successful publications in top-tier conferences (CVPR) and open-source distributions. Team management for feature delivery and ROS2 open-source contributions.

2017 – 2021

Ph.D. Researcher & Fellow

Sapienza University of Rome & Robert Bosch GmbH • Rome / Renningen

Focus topic: Standardizing SLAM: exploiting recurrent patterns for modularity and behavioral robustness. Developed standardized architecture for multi-sensor SLAM systems and behavioral controllers to enhance robustness against real-time unforeseen events. Active in the research community with invited talks.

Education

2017 – 2021

Ph.D. in Engineering in Computer Science

Sapienza University of Rome • Grade: Excellent

Sponsored by Robert Bosch GmbH. Research on life-long, resource-aware SLAM and modular architectures for autonomous mobile robotics.

2014 – 2017

M.Sc. in Artificial Intelligence & Robotics

Sapienza University of Rome • GPA: 110/110

Thesis: "ProSLAM student edition: a minimalistic stereo visual SLAM system". Supervised by Prof. Giorgio Grisetti and Ph.D. Dominik Schlegel.

2010 – 2014

B.Sc. in Computer Engineering

University of Catania • GPA: 102/110

Thesis: "Progettazione e sviluppo di un sistema per l'obstacle avoidance senza target tracking".

Publications & Patents

Peer-reviewed conference papers, journal articles, and patents • Google Scholar Profile

Open-Source Projects

Selected repositories on GitHub

pdf_immersive_reading

GitHub Repository

Read PDFs aloud, sentence by sentence, with the spoken text highlighted as you listen.

View on GitHub →

xfeats_dyn

GitHub Repository

Dynamic objects aware Accelerated Features (Xfeat).

View on GitHub →

Skills & Certifications

Technical toolbox, core specializations, and professional certifications

Areas of Specialization

Robotics & Vision

• Simultaneous Localization & Mapping (SLAM / vSLAM)
• State Estimation (InvEKF, Kalman Filtering)
• Cross-Sensor Calibration & Sensor Fusion
• Perception & 3D Reconstruction
• Robot navigation and behavior (NavStack & BT)
• 3D Gaussian Splatting & Radiance Fields
• Humanoid Robotics & Autonomous Systems

Programming & Tools

Software Engineering

• Languages: C++ (Advanced), Python (Advanced), Java
• Frameworks: ROS2, PyTorch, TensorFlow, OpenCV
• DevOps & Quality: Docker, Git, CI/CD, Unit Testing
• Methodology: Agile, Scrum, Proactive, Results-oriented

Coursera AI Certifications

Continuous Learning

• IBM AI Engineering (Feb 2025)
• TensorFlow Developer (DeepLearning.AI, July 2024)
• TensorFlow: Advanced Techniques (DeepLearning.AI, June 2024)
• Deep Learning Specialization (DeepLearning.AI, Jan 2024)
• Machine Learning (Stanford University, Sept 2023)

Get in Touch

Reach out for collaborations, discussions, or opportunities

Current Location

Zurich, Switzerland

Senior Vision & Perception Engineer • NEURA Robotics

Direct Email

mirco.colosi@gmail.com

Feel free to reach out directly via email or LinkedIn.